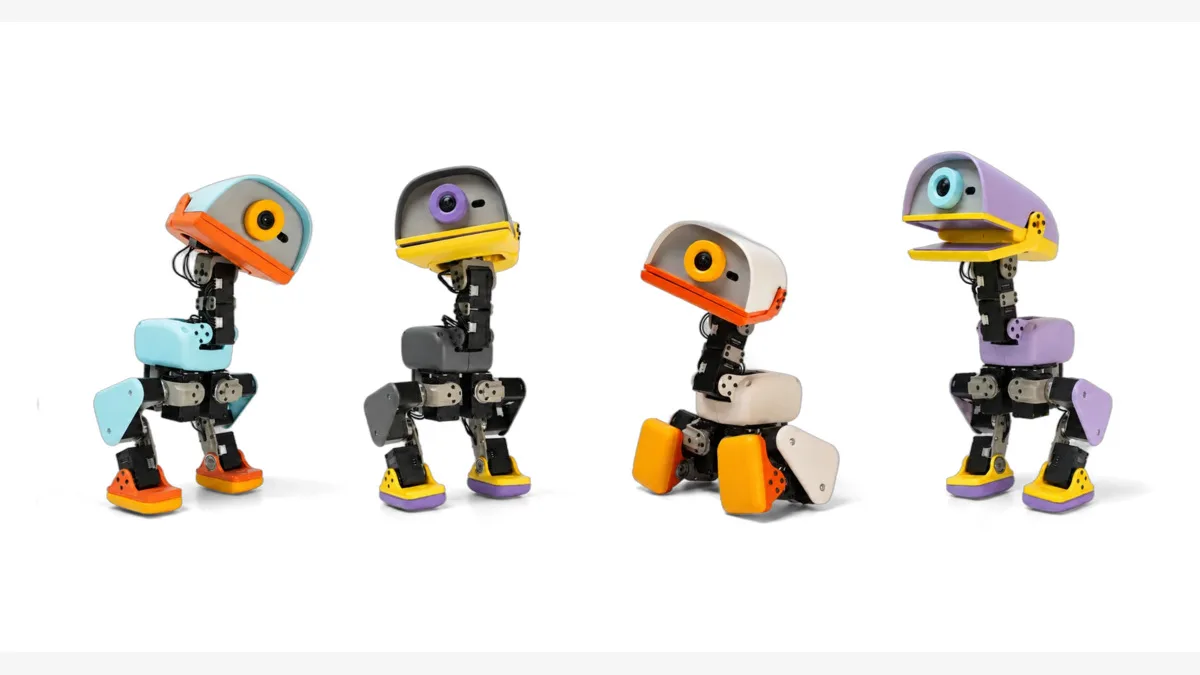
폴렌 로보틱스(Pollen Robotics)가 사용자가 직접 동작을 다시 학습시킬 수 있는 25㎝ 이족보행 로봇 마이크로덕(Microduck)의 사전 주문을 시작했다. 이 로봇은 상자에서 꺼내 바로 움직일 수 있지만, 진짜 특징은 걸음과 몸짓을 완성된 기능으로만 묶어 두지 않았다는 데 있다. 회사는 시뮬레이션에서 행동을 훈련하고 실물 로봇에 옮기는 도구와 학습 자료를 공개했다. 귀여운 탁상용 로봇을 넘어, 로봇의 움직임을 직접 고쳐 보는 입문 도구로 제안한 셈이다.
핵심 요약
- 마이크로덕은 높이 25㎝의 이족보행 로봇으로, 기본 동작을 바로 즐기면서 새로운 행동도 학습시킬 수 있다.
- 폴렌 로보틱스는 시뮬레이션 훈련부터 실물 배포까지 이어지는 도구를 공개해 사용자가 동작을 수정하도록 했다.
- 걷기·앉기·일어나기·스케이트 이동 등의 동작이 소개됐으며, 행동별 학습 결과를 다시 훈련할 수 있다.
- 기본 구성에는 로봇과 배터리, USB-C 케이블, 게임 컨트롤러가 들어가고 충전·예비 부품·놀이용 도구는 별도 팩으로 나뉜다.
- 사전 주문은 네 가지 색상으로 열렸지만, 소개 가격에는 세금과 배송비가 포함되지 않는다.
25㎝ 로봇 옆의 가상 쌍둥이
마이크로덕은 강화학습(RL, 시행착오를 거쳐 행동을 익히는 학습 방식)으로 움직임을 훈련할 수 있는 오픈소스 이족보행 로봇이다. 폴렌 로보틱스는 처음부터 동작하는 제품이라는 점과, 사용자가 그 동작을 다시 가르칠 수 있다는 점을 함께 내세운다. 완성품을 받아 조종하는 경험과 로봇의 행동 자체를 바꿔 보는 경험을 한 기기에 담겠다는 구상이다.
제품 소개에는 실물 로봇과 함께 움직임을 학습시킨 가상 로봇이 등장한다. 컴퓨터 안의 물리 시뮬레이션(현실의 움직임과 접촉을 계산해 재현한 환경)에서 훈련한 뒤 그 결과를 실제 기체에 적용하는 방식이다. 폴렌 로보틱스가 강조하는 ‘시뮬레이션에서 현실로’라는 흐름은 단순히 로봇 영상을 보여주는 데서 끝나지 않는다. 사용자가 가상 환경의 훈련 결과를 손안의 로봇으로 가져올 수 있어야 제품의 핵심 약속이 성립한다.
훈련하고 옮기고 다시 다듬는 동작
마이크로덕의 각 행동은 정책(policy, 로봇이 상황에 따라 어떤 동작을 할지 정하는 학습 결과)으로 다뤄진다. 회사는 사용자가 자신의 컴퓨터나 허깅페이스(Hugging Face) 잡스에서 시뮬레이션 훈련을 진행할 수 있다고 설명한다. 이미 들어 있는 동작을 그대로 쓰는 것뿐 아니라, 같은 출발점에서 새로운 움직임을 만들거나 기존 움직임을 고치는 길을 열어 둔 것이다.
작업 순서는 훈련, 실물 로봇에 배포, 시뮬레이션 조정과 재훈련, 재배포로 이어진다. 회사는 완성한 정책을 커뮤니티에 공유하는 단계도 안내한다. 따라서 한 번 학습시킨 결과가 마음에 들지 않으면 가상 환경으로 돌아가 조건을 손보고 다시 실물에서 확인하는 식으로 반복할 수 있다. 마이크로덕에서 학습 도구가 중요한 까닭은 동작을 실행하는 것뿐 아니라 수정과 교환까지 제품 사용법에 포함되기 때문이다.
걷고 앉고 구르다 스스로 일어나기
소개된 움직임에는 목표 속도를 따라 걷는 걸음과 앉은 자세를 유지했다가 다시 일어나는 동작이 있다. 한 번 발을 차고 곧바로 걷기로 돌아가거나, 부리를 바닥으로 낮췄다가 몸을 다시 세우는 동작도 선보였다. 바닥에 등을 대고 누운 상태에서 혼자 일어나 다음 명령을 받을 준비를 하는 모습도 포함된다. 각각은 짧은 묘기이면서 균형을 잃거나 자세를 크게 바꾼 뒤 움직임을 회복하는 과제이기도 하다.
롤러를 장착했을 때는 롤러스케이트 방식으로 이동한다. 같은 기체라도 어떤 장치를 달고 어떤 정책을 실행하느냐에 따라 움직임이 달라지는 사례다. 특히 걷기와 자력으로 일어나기는 일상적인 이동과 자세 회복을, 앉기와 부리 내리기는 보다 정해진 순서의 몸짓을 보여준다. 회사는 이런 기본 행동을 사용자가 다시 훈련할 수 있는 대상으로 제시한다.
네 가지 색상, 같은 로봇
마이크로덕은 네 가지 색상으로 나온다. 폴렌 로보틱스는 외장의 색만 다를 뿐 로봇과 내부 기능은 같다고 설명한다. 색상 선택은 학습 기능이나 구동 방식을 고르는 과정이 아니라, 같은 기체에 어떤 겉모습을 입힐지 결정하는 일이다. 제품 소개에는 책상 위와 야외 등 실제 장소에 놓인 로봇의 모습도 담겼다.
이 연출은 가상 로봇의 학습 화면과 실물의 움직임을 나란히 보여주는 제품 구성과 맞닿아 있다. 사용자가 화면 안에서만 동작을 만드는 것이 아니라, 눈앞의 작은 기체가 그것을 수행하는 모습을 보게 된다는 뜻이다. 동시에 실물의 귀여운 생김새만으로 제품을 판단하지 말고, 훈련한 움직임이 실제 기체에서 어떻게 나타나는지도 보게 한다.
기본 구성과 세 갈래 추가 팩
기본 구성품은 로봇, 배터리, USB-C 케이블, 게임 컨트롤러다. 회사는 이를 처음 사용하는 데 필요한 구성으로 소개하고, 나머지는 놀이 도구나 예비 부품을 더하는 팩으로 분리했다. 제품을 받아 기본 동작을 살펴보는 일과 여러 부품을 갖춰 장기간 실험하는 일을 같은 구매 조건으로 묶지 않은 셈이다.
충전 팩에는 이중 충전기와 배터리 두 개가 들어간다. 별도로 소개된 예비 부품 구성에는 모터 세 개와 모터 케이블 다섯 개, 배터리 두 개, 이중 충전기, NFC 태그 열 개, 허깅페이스 크레딧, 드라이버와 나사 묶음이 포함된다. 액세서리 팩에는 레이저 포인터와 NFC 폴라로이드, 롤러 두 개, 공, NFC 태그 열 개가 담긴다. 구성의 차이는 마이크로덕을 충전하며 쓰는 기기, 부품을 교체하며 다루는 기기, 소품과 함께 노는 기기 중 어디에 무게를 둘지 보여준다.
GitHub에 공개한 제어·학습 도구
폴렌 로보틱스는 SDK(개발 도구 모음), 시뮬레이션, 강화학습 훈련 도구 전체를 GitHub에 공개했다고 밝혔다. 로봇에 탑재된 동작도 읽고 복사해 수정한 뒤 다시 훈련할 수 있다고 설명한다. 물리 시뮬레이션과 출고 시 제공되는 움직임이 공개 대상에 들어간다는 점이 중요하다. 사용자가 최종 동작만 받아 보는 것이 아니라, 그 동작을 만든 과정을 살펴보고 출발점으로 삼을 수 있기 때문이다.
제품 소개에는 로봇 상태를 확인하는 robotctl monitor, 설정을 바꾸는 robotctl configure, 업데이트하는 robotctl update 명령도 실려 있다. 회사는 소프트웨어 스택 전체에 사용·수정의 자유도가 높은 라이선스를 적용했다고 소개한다. 다만 공개 대상으로 구체적으로 열거한 것은 SDK와 시뮬레이션, 훈련 도구, 동작 정책 등 소프트웨어다. ‘오픈소스 로봇’이라는 설명을 읽을 때도 무엇을 내려받아 고칠 수 있는지 살피는 편이 정확하다.
사전 주문과 동작을 나눌 공간
마이크로덕의 사전 주문은 네 가지 색상으로 열렸다. 제품 페이지는 소개 가격을 내세우면서 세금과 배송비는 별도라고 명시한다. 구매자는 기체 색상뿐 아니라 기본 구성만으로 시작할지, 충전·예비 부품·액세서리를 더할지도 고르게 된다. 화면에 보이는 가격과 실제 구매 비용을 구분해 확인해야 하는 구조다.
회사가 안내한 커뮤니티 공간은 디스코드(Discord)다. 사용자가 만든 결과물을 보여주고 정책을 교환하며, 다리 움직임이 예상과 다를 때 도움을 구하는 곳으로 소개한다. 이는 새 동작을 발표하는 즐거움과 훈련 중 생기는 문제를 해결하는 과정이 함께 필요하다는 뜻이다. 사전 주문 이후에도 공개된 도구와 서로 나눈 정책이 얼마나 쓰이느냐가 이 로봇의 활용 폭을 가를 것이다.
커뮤니티 의견
한 사용자는 시뮬레이터 안내 화면의 이동 키가 ZQSD로 표시돼 프랑스어권의 아제르티(AZERTY) 자판을 떠올렸다고 했다. 세계적으로 다른 자판 배열도 쓰이는 만큼 설정을 추가하면 좋겠다는 의견이었다. 답글에서는 쿼츠(QWERTZ) 자판으로도 실제 조작은 예상대로 작동했다며, 기능보다 시작 화면의 안내가 잘못 현지화됐을 가능성을 제기했다.
다른 사용자는 로봇이 강화학습 정책을 익히는 가상 환경에서 무조코(MuJoCo) 물리 엔진이 널리 쓰인다고 설명했다. 마이크로덕을 개별 장난감이 아니라 시뮬레이션으로 동작을 훈련하는 로봇 개발 흐름 속에서 본 것이다. 이 댓글은 로봇의 겉모습보다 어떤 물리 환경에서 움직임을 익히는지가 중요하다는 관점을 보탰다.
제품 페이지에서 사양을 찾기 어려웠다는 사용자도 있었다. 이 사용자는 프로세서와 메모리, 저장 공간, 무선 통신, 마이크와 스피커, NFC 안테나, 탈착식 배터리, 서보 모터 등의 사양을 댓글로 정리했다. 동작 정책을 초당 50회 실행하고 무게는 800g이며 배터리 사용 시간은 약 한 시간이라는 내용도 덧붙였다. 소개 영상에서 개발이나 구매 판단으로 넘어가려는 독자에게는 이런 정보가 먼저 눈에 들어와야 한다는 불만이다.
한 사용자는 인터넷에서 찾은 소형 이족보행 로봇과 사족보행 로봇의 오픈소스 프로젝트를 여럿 공유했다. 마이크로덕이 작은 공개형 로봇의 유일한 사례는 아니며, 비교할 만한 다른 설계도 있다는 취지다. 답글에서는 바퀴와 팔 하나만 단 단순한 기체를 원한다는 의견도 나왔다. 사람마다 배우거나 만들고 싶은 로봇의 형태가 다르다는 점을 드러낸다.
다른 소형 로봇과 마이크로덕 중 무엇을 고를지 고민한다는 사용자도 있었다. 답글에서는 경쟁 제품의 소프트웨어도 공개되거나 수정 가능한지 물었고, 또 다른 사용자는 마이크로덕의 홍보 영상 쪽이 더 믿음직하게 느껴진다고 했다. 이 대화에서 선택 기준은 귀여운 외형만이 아니었다. 실제 움직임을 어떻게 보여주고, 구매 뒤 어디까지 손댈 수 있는지도 비교 대상이었다.
한 사용자는 자신이 쓰던 로봇에 엔비디아(Nvidia)의 아이작(Isaac) 환경을 적용하려다 오래 애를 먹었다고 했다. 반면 마이크로덕과 관련해 살펴본 도구는 자신의 노트북에서 한 시간 안에 실행됐다며, 기존에 만든 동작 제어 방식을 바꿔 볼 자신감이 생겼다고 말했다. 이는 성능 평가라기보다 개인의 설치 경험에 근거한 반응이다. 그래도 개인 개발자에게는 학습 환경을 처음 실행하는 데 드는 수고가 큰 장벽임을 보여준다.
폴렌 로보틱스의 기존 로봇 리치 미니(Reachy Mini)를 떠올린 사용자도 있었다. 한 사용자는 직접 조립할 수 있는 입문용 로봇이라는 점을 언급했고, 답글에서는 이를 조립해 홈 어시스턴트(Home Assistant)로 집을 제어하는 데 쓴다는 경험이 나왔다. 마이크로덕의 새 동작 학습과는 다른 용도지만, 작은 로봇을 조립하고 자신의 목적에 맞게 쓰는 즐거움을 비교한 의견이다.
또 다른 사용자는 제품 영상을 본 뒤 새로운 걸음걸이와 묘기를 실험하고 싶어졌다고 했다. 취미 개발자나 강화학습을 공부하는 학생이 예상하지 못한 활용법을 만들 수 있다는 기대도 밝혔다. 이 반응은 마이크로덕의 매력을 완성된 동작의 개수보다, 사용자가 다음 동작을 직접 만들어 볼 수 있다는 가능성에서 찾는다.
핵심 통찰
마이크로덕이 바꾸려는 것은 로봇의 크기보다 사용자에게 허용되는 역할이다. 정해진 묘기를 감상하고 조종하는 사람을, 시뮬레이션에서 동작을 고쳐 실물에 시험하고 다른 사람과 나누는 사람으로 옮기려 한다. 공개된 학습 도구와 출고 동작은 그 출발점이다. 앞으로 지켜볼 것은 새로운 정책을 만드는 과정이 실제로 얼마나 매끄러운지, 가상 환경에서 잘 되던 동작이 실물에서도 얼마나 안정적으로 이어지는지다.
원본: Microduck - A tiny biped robot you can teach new tricks | Pollen Robotics
토론: Hacker News